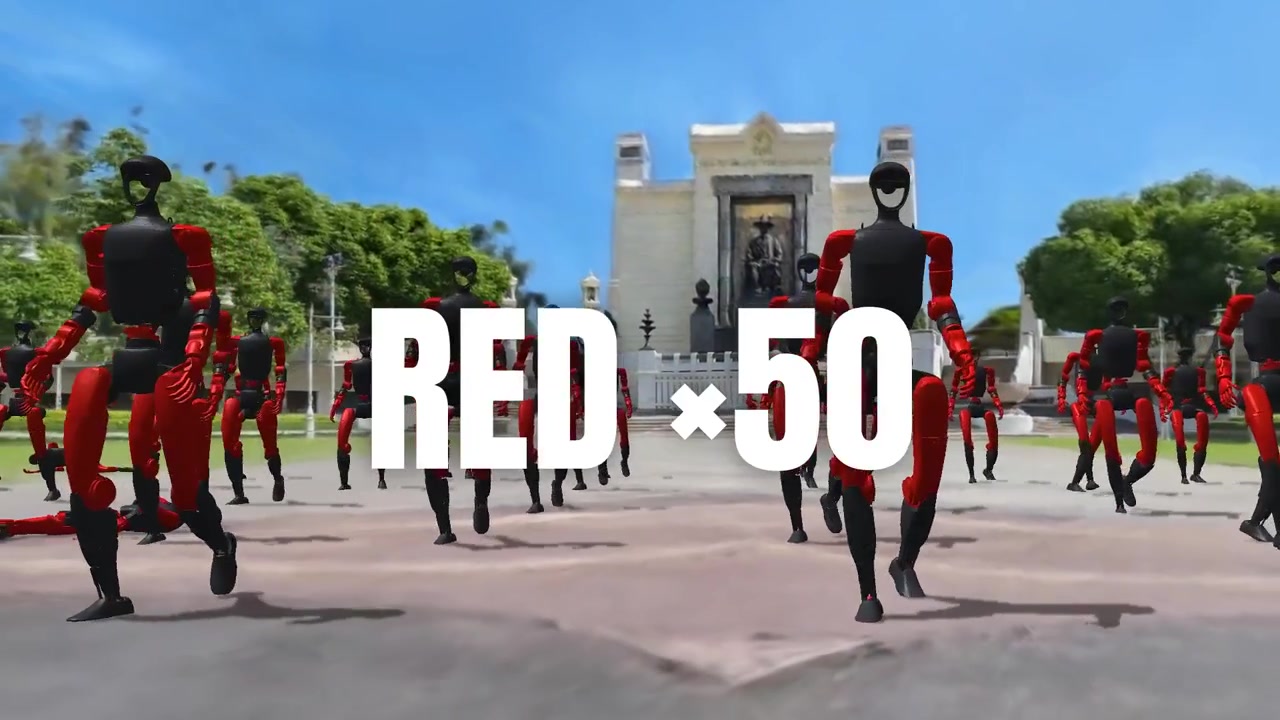
100 台宇树 G1 同场踢馆:MuJoCo 里用真实 360° 扫描广场练功夫
视频加载中
视频加载中Over The Reality CEO Davide Cuttini 展示:100 台 Unitree G1 在同一个 MuJoCo 物理世界中被预训练全身策略驱动追踪功夫动作,场地是真实广场的 360° 扫描重建。碰撞、倒地、叠罗汉全部来自物理引擎真实计算。核心卖点是「sim-to-real 从真实环境开始」——OVER 用手机/360 相机众包扫描(17.4 万+ 地点、8680 万张图像),导出含高保真 Gaussian Splat(视觉)与碰撞网格(物理)的 USDZ 资产,直接导入 Isaac Sim/MuJoCo 等仿真器,从像素到物理都锚定同一真实场景,弥合 sim-to-real 差距。机器人集群策略验证与仿真数据基建两条线都值得关注。
Category: simulation
Author: @cuttini
Date: 2026-09-28T00:00:00
Duration: 27.7s
Reference: https://overthereality.ai/blog/usdz