OMY + Gemini + GraspNet:VLM 驱动的智能抓取放置
视频加载中
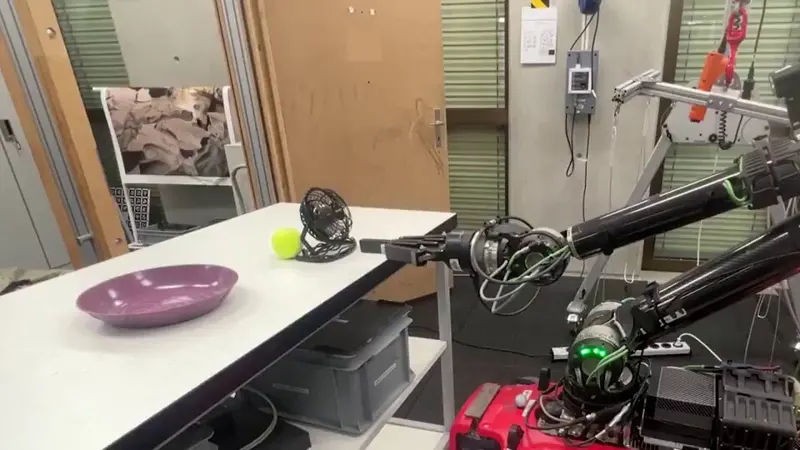
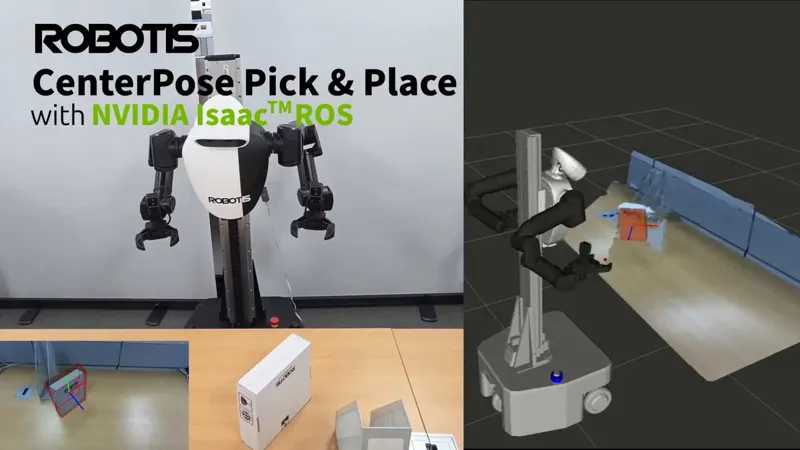
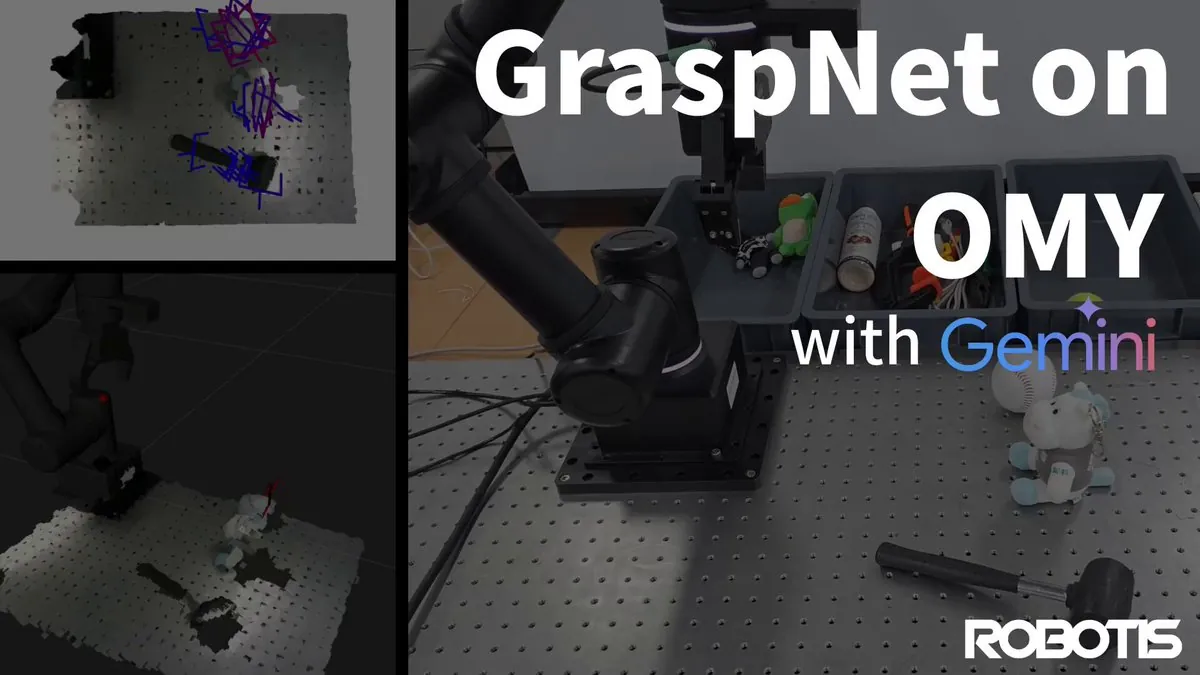
视频加载中ROBOTIS OMY 平台的智能抓取放置演示:Gemini VLM 负责场景理解与任务推理,GraspNet 合成 6-DoF 抓取位姿,再由 Cyclo Control 在 ROS 2 上执行无碰撞操作——从看到、想明白到稳稳抓起,全链路打通。代码与文档均已公开。
Category: arm
Author: @passionvirus
Date: 2026-08-28T00:00:00
Duration: 72.682s