Skip to content
盲装配:只靠关节编码器完成轴孔插入、齿轮啮合与螺母攻丝

盲装配:只靠关节编码器完成轴孔插入、齿轮啮合与螺母攻丝

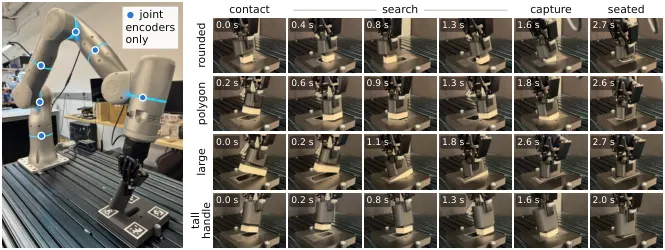
精密装配通常被当成视觉问题:孔在哪、零件在指间怎么转、间隙多大,都得由相机或力/扭矩传感器告诉策略。MIT 的这篇工作把外部传感全部掐断——策略每步只观测最近 0.6 秒的关节位置、关节速度、由正运动学算出的夹爪位姿与速度,以及自己上一步的动作;没有相机、没有力/扭矩传感器、没有触觉,也不知道孔位、零件尺寸与间隙大小。作者在三个接触密集的精密任务上检验本体感知究竟够不够:轴孔插入(训练时每侧间隙 1.0–1.5 mm,5 秒限时)、齿轮啮合(每个锚齿齿侧间隙 0.2–0.6 mm,10 秒)、螺母攻丝(M24–M42,螺纹侧面间隙 0.05–0.2 mm,15 秒)。训练完全在仿真里完成:PPO 跑 12,288 个并行 MuJoCo 世界,随机化零件形状、尺寸、间隙、孔位与抓取偏置,并用特权仿真状态给出辅助接触监督——去掉这项监督,三个任务分别需要 2.7 / 3.8 / 5.1 倍的环境步数。时序卷积把 30 步历史压成 32 维 latent,线性探针能从 latent 解出七种接触模式(准确率 61–73%,只看当前观测是 41–64%,随机基线 14%),把不同模式的 latent 互换会让动作整体改道(变化量是同模式互换的 1.3–3.0 倍)——说明策略是在做反应式接触搜索,而不是背一套固定螺旋图案;同样的起点,它入孔前中位只走 37 mm,乐观的脚本螺旋要走 95 mm。轴孔策略 zero-shot 迁到 Flexiv Rizon 4S 真机(50 Hz,无真实数据、无微调),237 次试验成功 173 次(73%),其中三个销完全在训练分布之外;对未见零件,盲策略也明显比参数匹配的 RGB 视觉策略稳(螺母尺寸外推 98.4% 对 1.6%,销的新形状 93.8–97.1% 对 40.1–62.7%)。为让这种规模的训练跑得起来,作者还开源了 mjfit:从任意平面轮廓程序化生成「间隙精确保持」的凸棱柱装配体,在 20 µm 级间隙上比 CoACD/V-HACD 凸分解与 MuJoCo 自带 SDF 碰撞既准又快一个数量级。结论很直接:每台机器人本来就自带高分辨率接触传感器——它自己的关节。

Peg-in-Hole仿真到现实
Antonia Bronars, Younghyo Park, Kushal Kedia · 54次阅读 · 2026年10月16日
生成、跟踪、改进:用 RL 微调运动生成器实现感知的多技能人形机器人运动

生成、跟踪、改进:用 RL 微调运动生成器实现感知的多技能人形机器人运动

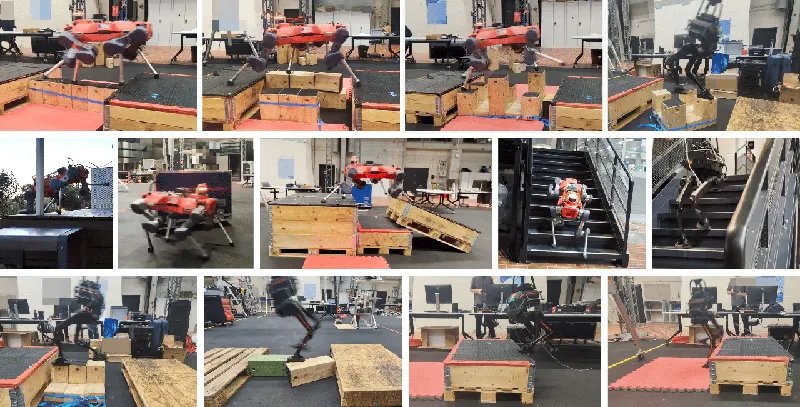
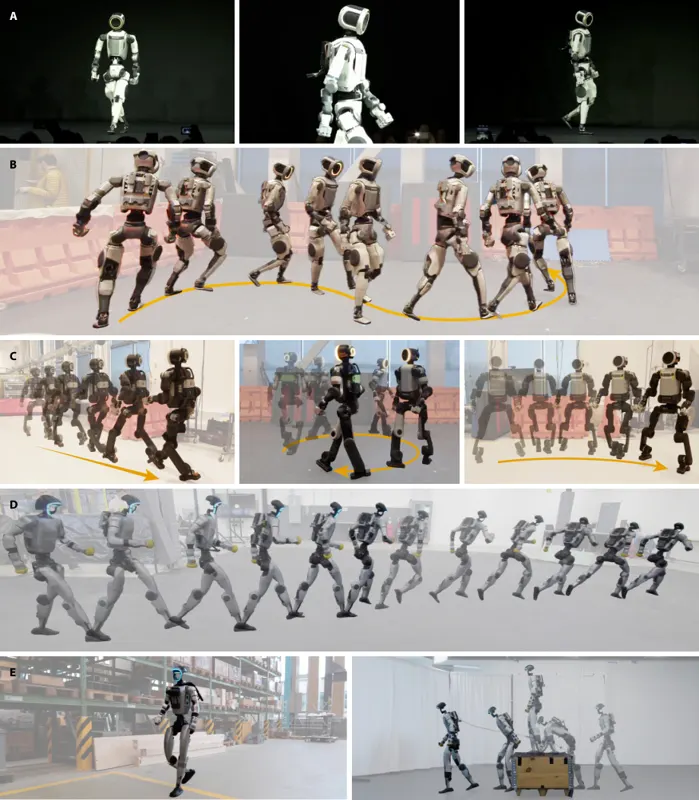
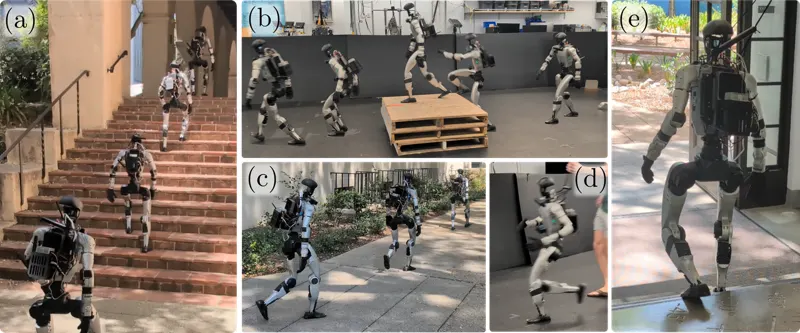
通用人形机器人需要的运动控制器必须同时具备多技能、感知、动态与足够的鲁棒性,才能去到人能去的地方。本文提出一个两层运动架构:(1)一个感知的流匹配运动生成器,从原始深度图规划全身轨迹;(2)一个用控制引导强化学习(CLF-RL)训练的感知跟踪策略,负责实时跟上这些动作。两张策略都训练在一个由动力学优化后的人体数据构建的、与地形一致的运动片段库上,因此既有准确的速度跟踪,又有与地形一致的参考。核心贡献是一个简单而有效的离线(off-policy)RL 微调环,用来改进运动生成器:配合生成器使用一种结构化搜索方法采数据,再做优势加权回归。这个离线环比在线的残差微调样本效率高得多,并且在没见过的几何与技能组合上提升了地形一致性——成功通过地形的比例最高提升 25 个百分点,技能选择最高提升 80 个百分点。因为直接用原始深度图感知环境,不需要里程计与高度图,室外部署很轻松;两个相机让策略能更早看到地形,无论指令速度是多少都能自主调速以通过地形。同一对策略让一台 Unitree G1 人形机器人在室外环境中行走、奔跑、站立、跳上跳下箱子并上下楼梯。项目主页:https://zolkin1.github.io/generate-track-improve/

Humanoid LocomotionPerceptive Locomotion
Zachary Olkin, William D. Compton, Aaron D. Ames · 710次阅读 · 2026年9月25日

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。