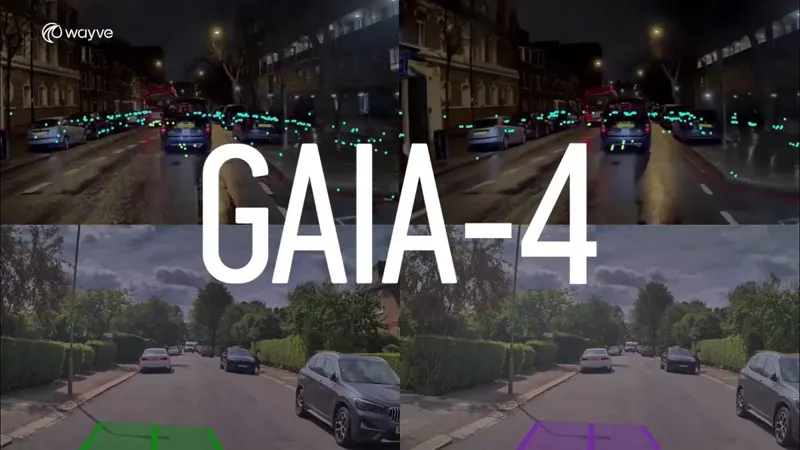
Wayve发布GAIA-4世界模型,十年研究后实现生产级机器人仿真,2018年构建首个世界模型。
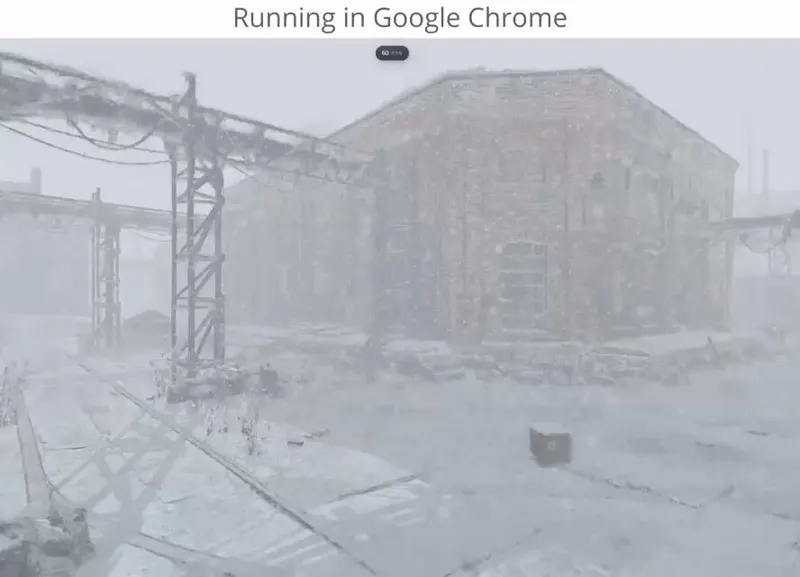
UnrealTwin用WebGPU在3600万splat的3D空间中实现物理响应的降雪与积雪系统。
首个可部署动态质心(xCoM)观测直接驱动硬件策略,配合人体姿势控制奖励库与非对称FastSAC训练,FDDC在90个单腿平衡动作中86个保持干净站姿,并迁移至真实Unitree G1。
Yikai Zhou, Xingyun Wang, Jieming Cui
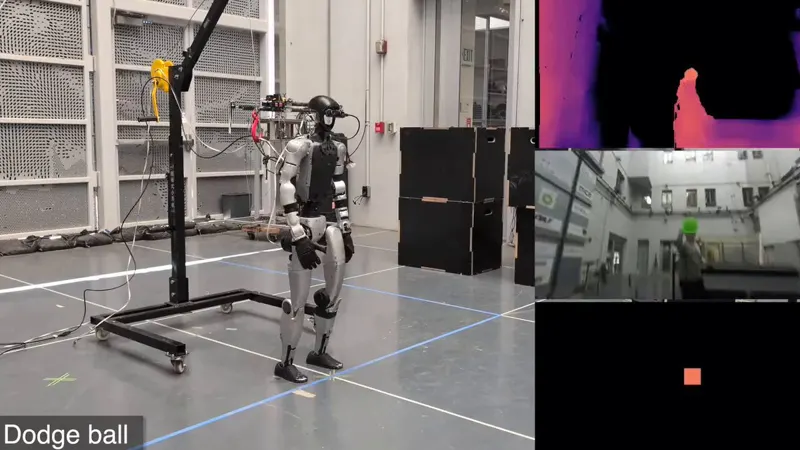
Unitree G1用机载RGB-D视觉躲避球,20次投掷躲过19次不摔倒,全身反射无需真实微调
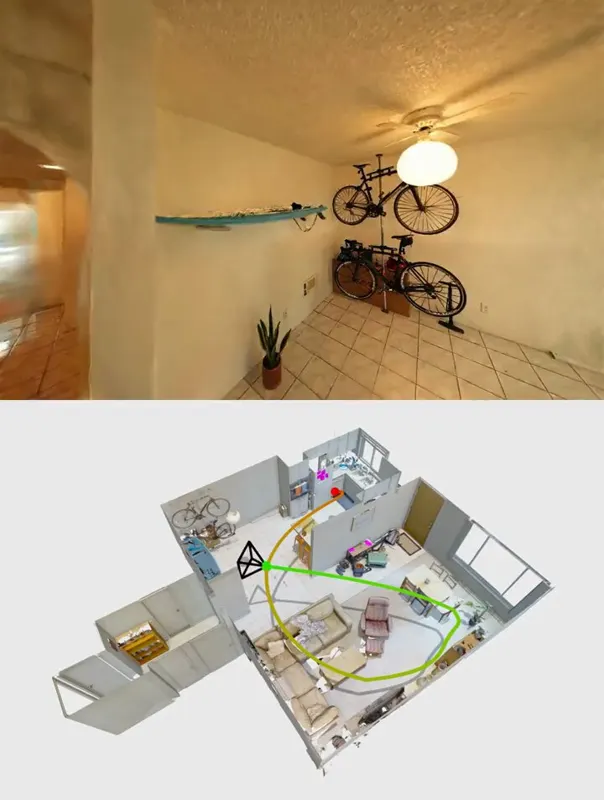
将相机轨迹规划重新定义为语言引导的空间推理问题,LLM agent利用3D场景图分解用户指令生成轨迹
RoboSense上半年出货71.9万台激光雷达同比增长2.7倍,其中机器人领域28.26万台增长6.1倍
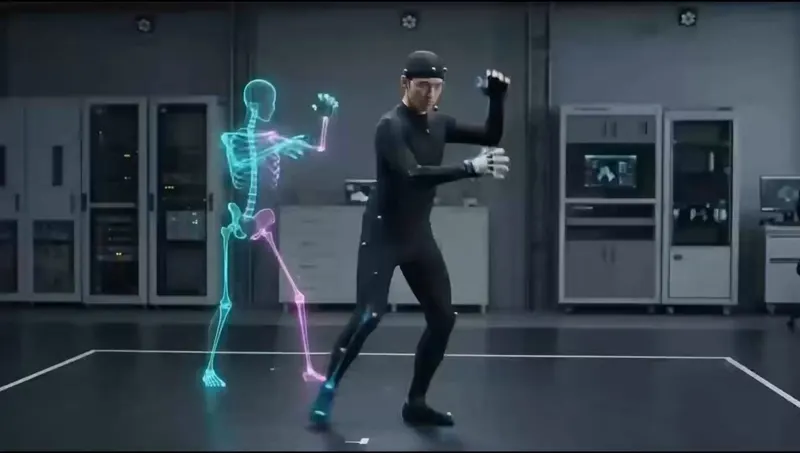
ACE-Data-0是大型同步多模态数据集,覆盖第一人称与多视角视频、人体/手部/物体运动、音频和触觉信号,并按统一时间线与共享坐标系对齐。
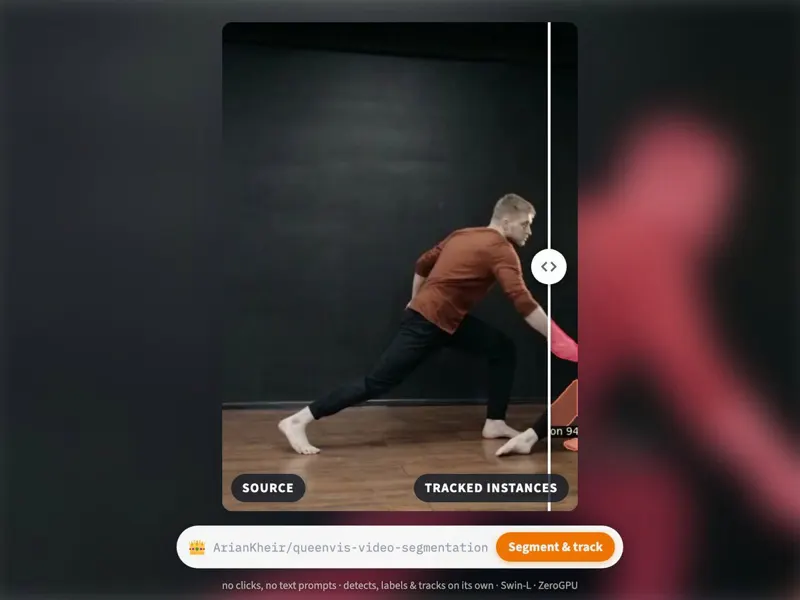
无需点击或提示,自动检测标注并追踪视频中的人和物体,遮挡后仍保持身份
Archon Robotics实现机器人完全自主感知,无需动捕笼辅助
解决机器人识别透明水体难题,实时锁定透明水柱位置并精准完成自主倒水
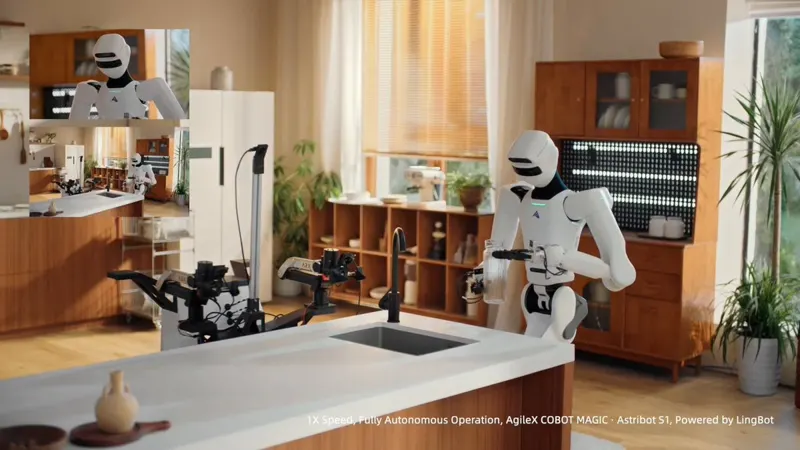
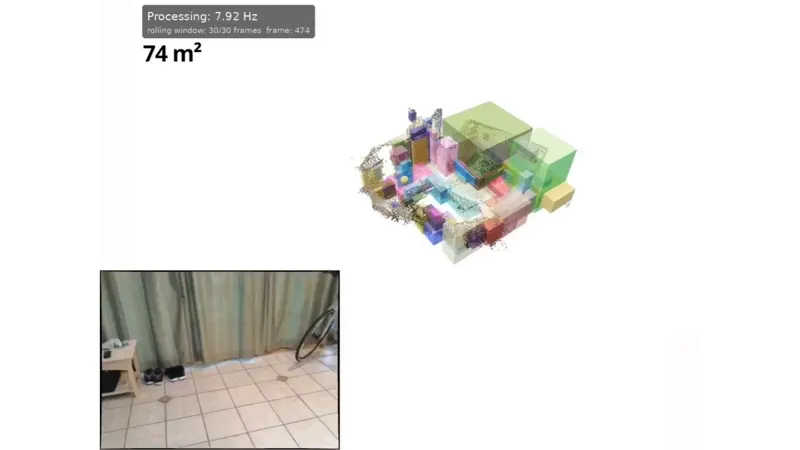
实时构建物体特征与位置关系的结构化记忆,在1.5万㎡工地通过语言指令精准定位并自动搜索目标
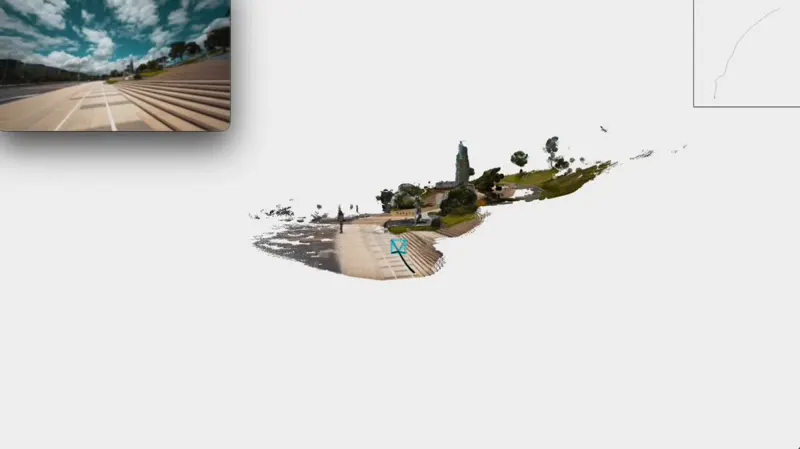
港科大联合阿里南大复旦提出可扩展全局3D重建框架,基于几何基础模型实现大规模场景重建
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。