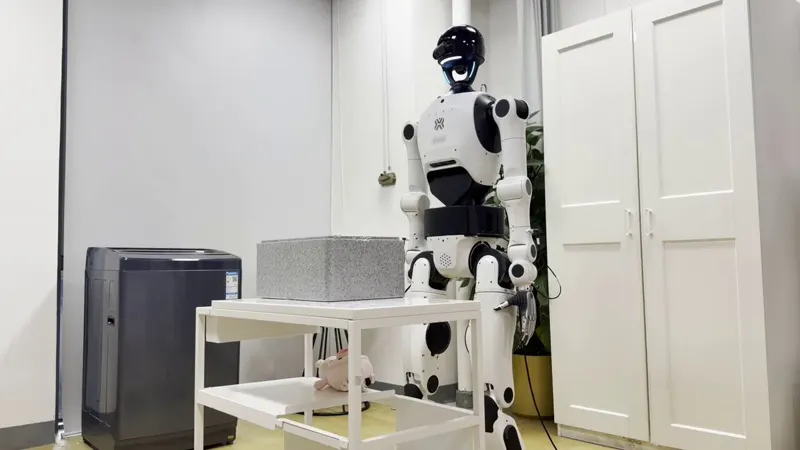
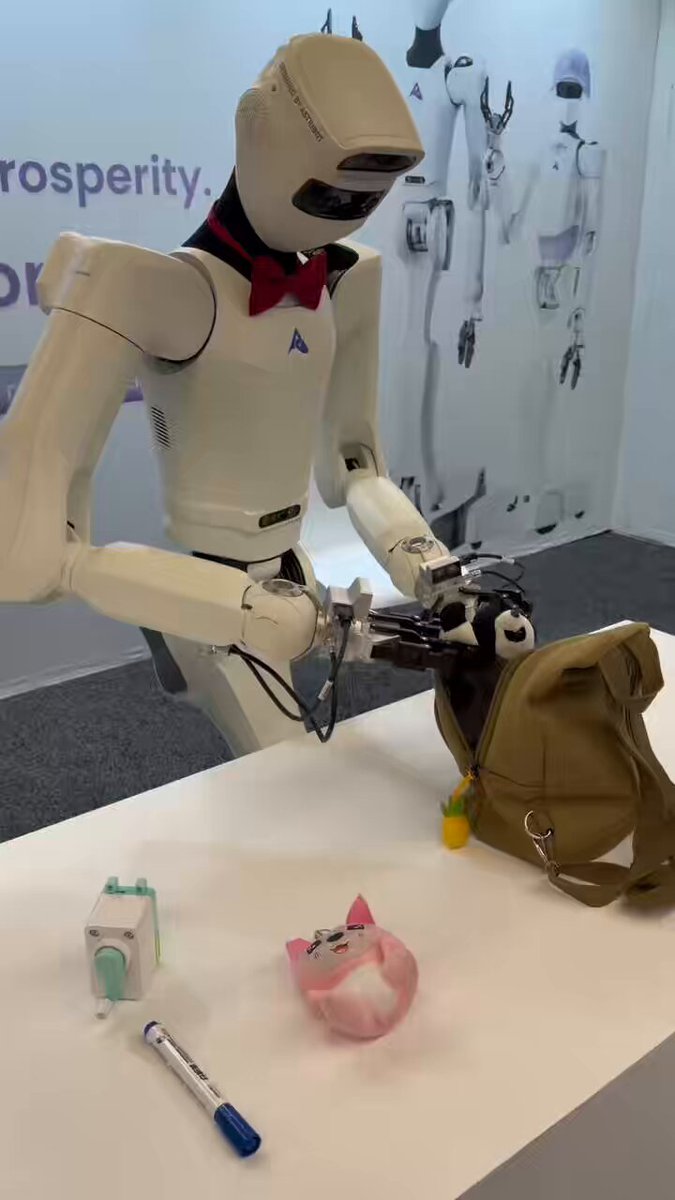
IROS 2026 现场:Astribot S1 反复从柔软布袋取放物品
视频加载中
视频加载中日本机器学习研究者れご(@FluffyHernia)在 IROS 2026 现场拍摄:Astribot S1 人形机器人连续不断地从柔软布袋中取出和放回物品。柔性袋取放是操作能力的经典试金石——布料遮挡导致目标不可见、形态持续变化、需要触觉反馈与抓取策略配合。Astribot 的路线是全身遥操作数据采集 + 视觉运动策略学习(Astribot Suite,arXiv:2507.17141),这类看似枯燥的任务正是其泛化操作的直接体现。
Category: humanoid
Author: @FluffyHernia
Date: 2026-09-28T00:00:00
Duration: 6.666s
Reference: https://arxiv.org/abs/2507.17141