Skip to content
← 标签

#接触丰富操作 (12)

PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

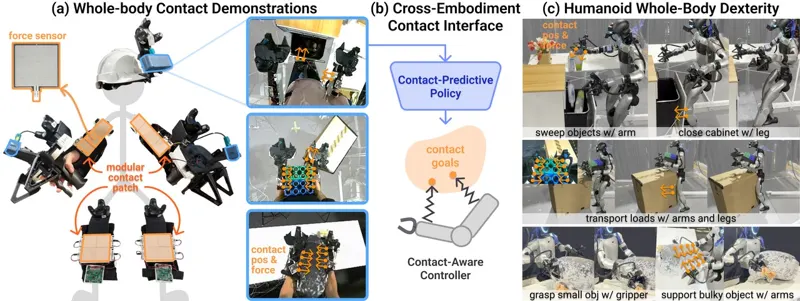
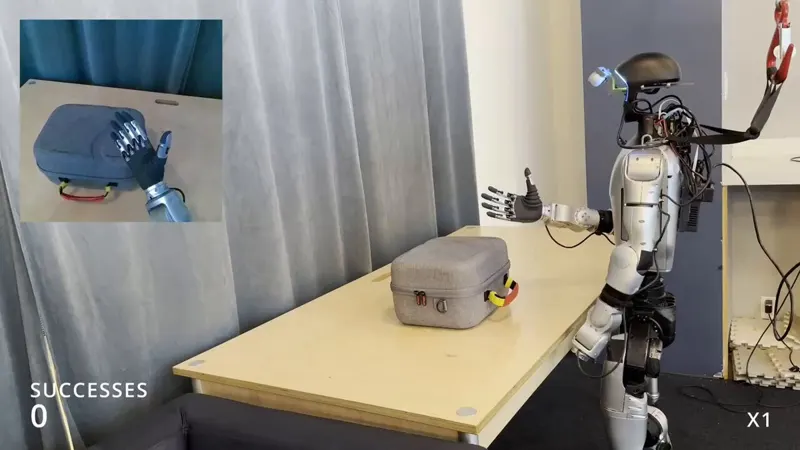
PanTact 把接触而不是关节轨迹当作人到机器人的迁移货币。可穿戴贴片由 44×44 mm 的 FSR 模块磁吸拼装,一块 50×50 mm 自研 PCB 以 1 kHz 同读 16 路,走带 CRC 的 RS-485 菊花链,每块贴片挂一个 Vive tracker 把传感器中心定位到世界系,接触状态按每通道自适应基线二值化,阈值 max(0.35β, r_min)。策略以身体遮蔽后的 3D 第一视角点云、双腕图像与本体感知为观测,10 Hz 预测 H=16 的动作块,内含 look-at 点、EEF 位姿与夹爪宽度、逐传感器接触目标(二值状态加 3D 位置)。控制器用软最小邻近距离 d(p,q)(T=0.02 m)把激活接触交给当前最近的机器人表面,并沿按压方向偏移 δ 形成虚拟目标以产生按压力,因此 G1 不装任何触觉传感器也能抱住物体。三种公式化实现各有代价:免训练的上身 IK、由 SONIC 执行稠密参考的 WBIK、PPO 在 4096 个仿真环境训 30k 迭代的稀疏接触跟踪器(50 Hz、29 关节、上身 8 / 全身 16 个接触槽)。29-DoF Unitree G1 实测:Grasp-and-Embrace 85%(上身 IK)与 80%(稀疏),Humanoid UMI 为 0;Sweep-and-Stow 端到端 90.63%,UMI++ 两阶段各 18.75%、端到端 0;Carry-and-Push 90% 对 40%。仿真回放消融显示加入接触目标后三种控制器接触距离都下降,EEF 精度几乎不受损。

Xu, Xiaomeng, Zhang, Han, Ruan, Zhian · 445次阅读 · 2026年10月8日
Whole-Body Manipulation触觉
2026年10月8日
Harness VLA:用记忆引导的智能体把冻结 VLA 驾驭成可靠的操作原语

Harness VLA:用记忆引导的智能体把冻结 VLA 驾驭成可靠的操作原语

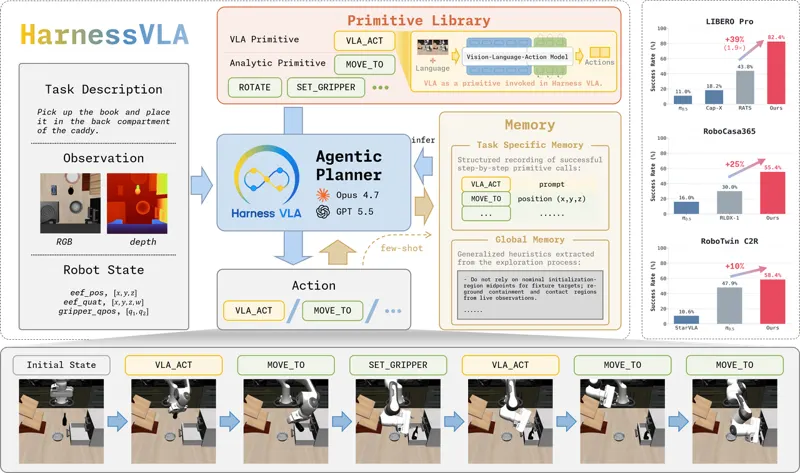
语言条件操作既需要精确的富接触控制,也需要对语言、场景和长时程的稳健推理。端到端视觉-语言-动作(VLA)模型提供强大的局部视觉运动技能,但它们是在分布内任务轨迹上训练的,在语义重定向、目标重绑定、空间布局偏移和局部接触不稳定等部署扰动下常常失效。LLM 编码智能体提供互补的语义与组合推理,但纯解析原语在不规则抓取、受限放置和铰接物体交互上表现很差。本文提出 Harness VLA,一个记忆增强的智能体框架:它把一个冻结的 VLA 暴露为可重试的富接触原语,并与一个小型固定的解析原语库组合,用于接地、暂存、搬运、导航和释放。框架不去扩大技能库,而是从任务特异的执行轨迹、全局成功规则和失败模型中学习这些固定原语的工作范围。通过把语义重接地、非接触执行和 VLA 重暂存上提到规划器,同时把冻结 VLA 留给局部富接触阶段,Harness VLA 在不微调的前提下把预训练 VLA 扩展到其原始轨迹分布之外。在被扰动的桌面操作、家庭厨房操作和 clean-to-randomized 双臂操作上,Harness VLA 在 LIBERO-Pro 和 RoboCasa365 上分别比最强相关基线高出 38.6 和 27.1 个百分点,并在 RoboTwin C2R 上达到 58.4%。代码开源于 https://github.com/RLinf/RPent 。

Yixian Zhang, Huanming Zhang, Feng Gao · 1083次阅读 · 2026年7月9日
视觉语言动作模型机器人操控
2026年7月9日

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。