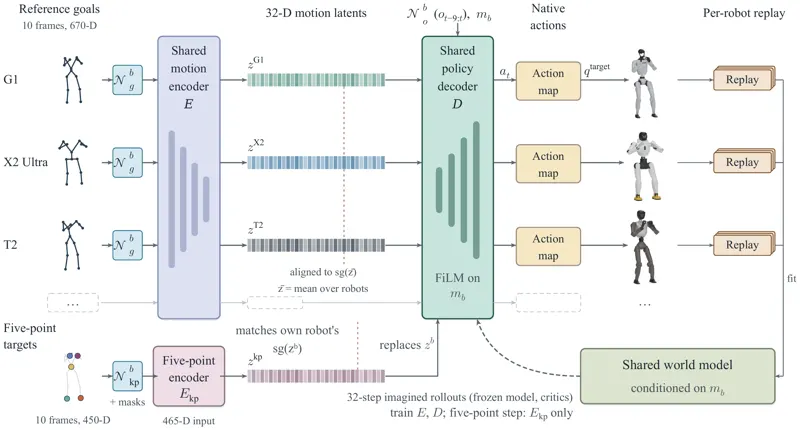
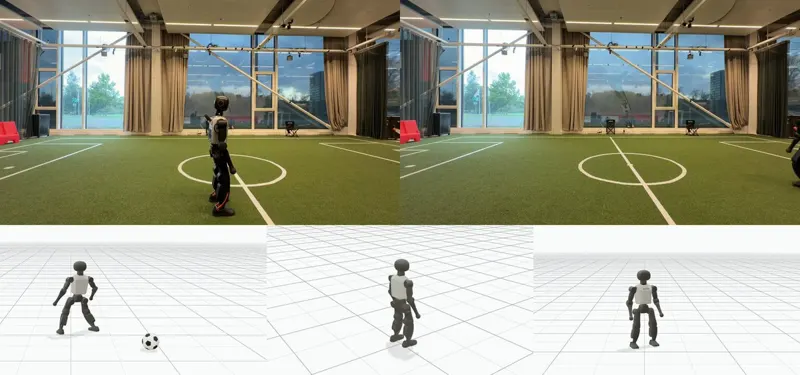
MorphMimic:面向多款人形机器人的形态条件世界模型与策略共享提出形态条件世界模型与共享策略,让 G1、X2 Ultra 和 T2 从共同动作空间与 12.9 万段动作中联合学习,并把统一控制器部署到真实 G1。Lizhi Yang, Fengze Xie, Yuyang Wang · 110次阅读 · 2026年10月25日人形机器人跨本体2026年10月25日
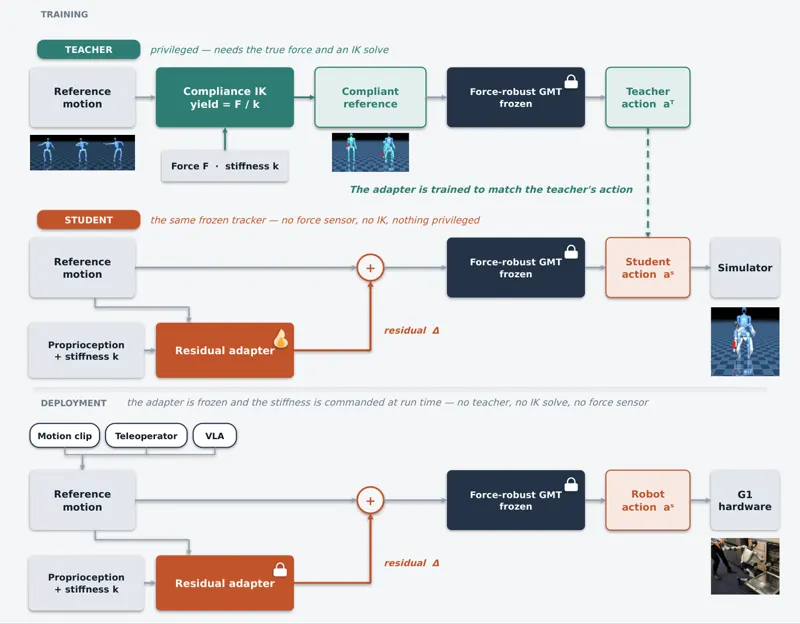
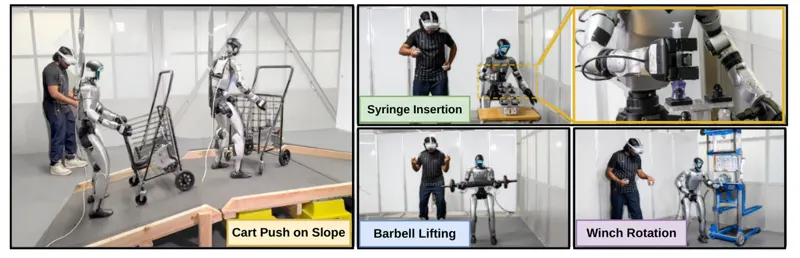
柔顺 GMT:用残差参考自适应实现通用运动追踪C-GMT 先微调力鲁棒 SONIC,再以力特权教师蒸馏本体感觉残差适配器,通过改写运动 token 实现可调刚度的全身柔顺响应,同时保留通用运动追踪能力。Venki Parsuram, Michelle Wang, Jin-Hyuk Hong · 122次阅读 · 2026年10月15日人形机器人运动追踪2026年10月15日
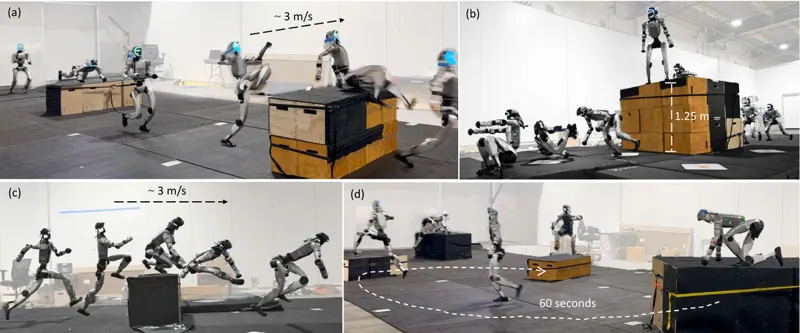
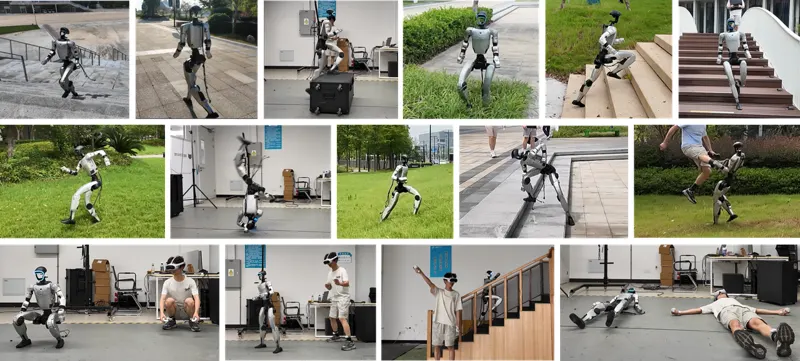
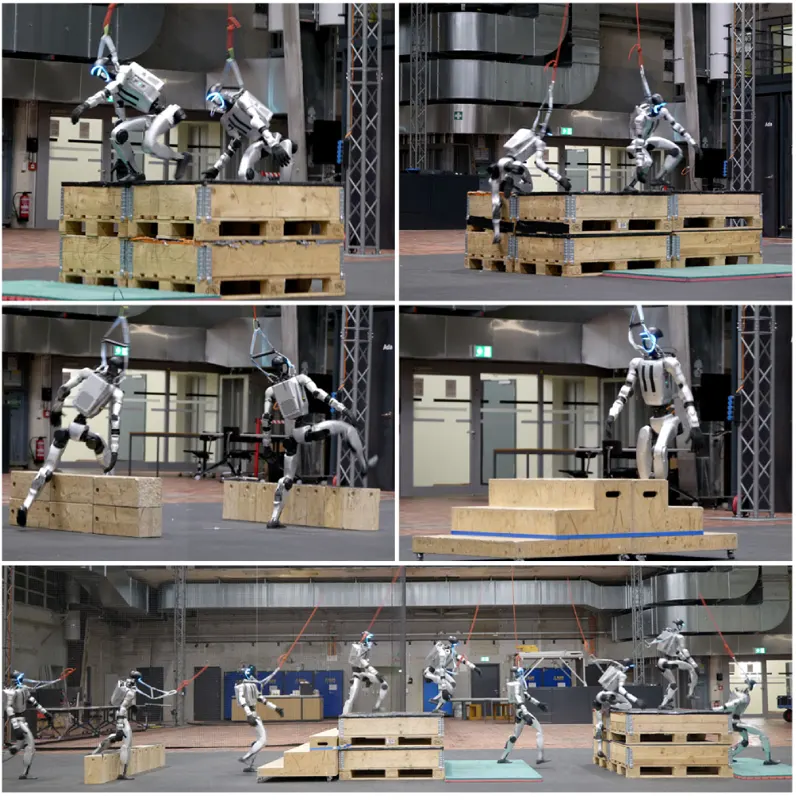
感知人形跑酷:通过动作匹配串联动态人类技能尽管人形机器人的运动控制近来已在多种地形上实现稳定行走,如何获得高动态人类动作那般的敏捷性与适应性,仍是一个开放问题。尤其是在复杂环境中的敏捷跑酷,不仅要求底层控制的鲁棒性,还要求类人的动作表现力、长时程的技能组合,以及由感知驱动的决策能力。本文提出感知人形跑酷框架 PHP(Perceptive Humanoid Parkour):一个模块化系统,使人形机器人能够在具有挑战性的障碍场地上自主完成长时程、基于视觉的跑酷。方法首先把动作匹配(motion matching)表述为特征空间中的最近邻检索,用它把重定向后的原子人类技能组合成长时程运动学轨迹;这一框架让复杂技能链既能灵活组合、又能平滑过渡,同时保留人类动态动作的优雅与流畅。随后,我们为这些合成动作训练基于动作跟踪的强化学习(RL)专家策略,并用 DAgger 与 RL 相结合的方式把它们蒸馏成单个基于深度图的多技能学生策略。关键在于,感知与技能组合的结合带来了自主的、随场景而变的决策能力:仅凭板载深度传感与一条二维速度指令,机器人就能自行判断应当跨过、爬上、撑越还是翻下几何形状与高度各不相同的障碍。我们在 Unitree G1 人形机器人上以大量真机实验验证该框架,展示了诸如攀爬最高 1.25 m(相当于机器人身高 96%)障碍这类高动态跑酷技能,以及在障碍被实时扰动时闭环适应的长时程多障碍穿越。Zhen Wu, Xiaoyu Huang, Lujie Yang · 157次阅读 · 2026年2月17日人形机器人跑酷2026年2月17日
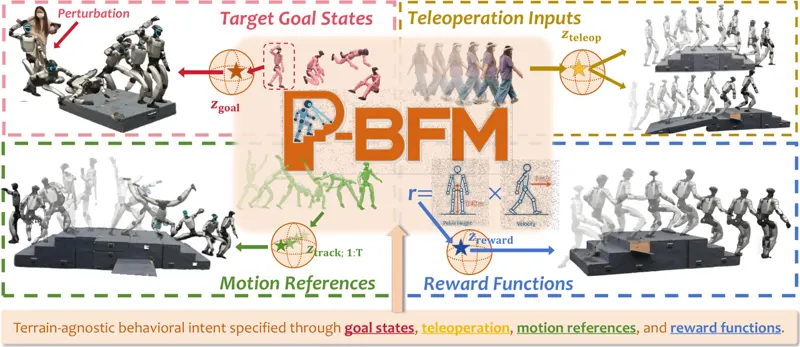
P-BFM:感知行为基础模型实现人形机器人地形自适应控制P-BFM 用无监督 RL 把动作参考、目标状态与奖励函数统一编码进地形无关的意图空间,一个冻结策略凭深度感知在不同地形实现同一意图;配合显式根部指令 ERI,零样本迁移到 Unitree G1,未见动作恢复率 61.4%。Xue Wang, Yitang Li, Yiming Zhang · 411次阅读 · 2026年10月11日人形机器人Unsupervised Reinforcement Learning2026年10月11日
BRACE:面向力觉与地形感知的人形机器人全身参考自适应运动跟踪全身运动跟踪已经成为操作员驱动人形机器人的标准接口,但它消费的参考轨迹都是在平地上、空手状态下录制的:跟踪器既不知道机器人要与物体交换多大的力,也不知道自己站在什么地面上。已有控制器只解决其中一侧——具备力控能力的策略只给末端执行器一个力指令而不规定全身姿态,地形自适应跟踪器则把负载当成需要抑制的扰动,而不是需要主动施加的力旋量。BRACE 选择改写参考本身:地形贴合把落脚点与根部抬到局部地表,力旋量变换则解算出产生指定手力所需的手部位移,以及它连带引起的质心与压力中心偏移,并受教师专属的手臂力矩预算约束。施加与抵抗两个特权教师分别训练,再由 DAgger 蒸馏进同一个流匹配学生,学生只依赖本体感知,不需要高度图也不需要实测力旋量。在 Unitree G1 的仿真与真机实验中,BRACE 能在斜坡上跟踪平地参考的同时施力或抗力,全局跟踪误差平均降低 40%,成功率平均提升 18.25 个百分点。Sudarshan Harithas, Chen Yu, Juan Borbon · 262次阅读 · 2026年10月5日人形机器人全身控制2026年10月5日
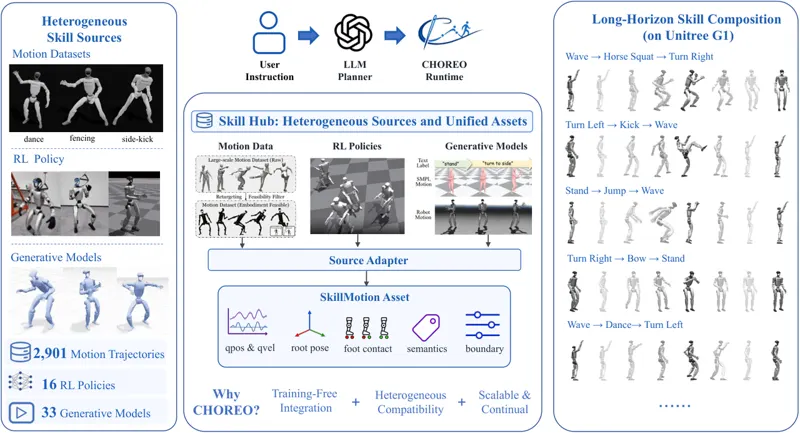
CHOREO:把每一项人形技能都表示成轨迹中国海洋大学与中科院自动化所的 CHOREO 提出免训练的人形技能组合框架:把运动库、强化学习策略与生成模型的输出统一转换成语义与边界完整的 SkillMotion 轨迹资产,用边界失配评分决定直接接缝(五次多项式匹配位置/速度/加速度)或插入预验证站立桥,再由冻结的 GMT 跟踪器在 Unitree G1 上执行。130 个多动作任务序列成功率 95.4%,八动作 93.8%,552 个边界切换成功率 96.7%,摔倒率从 41.5% 降至 4.6%,3,069 个异构实例 100% 通过注册。Ziyi Sun, Jingwen Chen, Yuxi Wang · 498次阅读 · 2026年9月11日人形机器人skill-composition2026年9月11日
X-WBC:跨本体人形全身控制基础模型X-WBC 把人形全身控制重构为跨本体联合训练:以人为中心的命令 token 对齐全身人体动作、机器人参考动作与稀疏 VR 观测,共享因果 Transformer 学习可复用时序结构,轻量本体专属模块负责各机器人的状态与动作映射。九个仿真本体、外部动作与四台真机的实验表明联合训练提升跟踪精度,对齐表示支持跨命令源一致控制。Juntong Zhang, Chun Gu, Li Zhang · 888次阅读 · 2026年9月14日人形机器人全身控制2026年9月14日
PGMT:面向人形机器人的感知式通用动作跟踪人形动作跟踪器已能复现多样的全身动作,但一旦地形复杂起来,地形无关的参考动作常常物理不可行——参考要求右脚落在某处,而那里恰好是台阶棱或石块。PGMT 把地形适应做成跟踪策略自身的能力,而不是上游参考动作生成器的负担:第一阶段在平地上用 LAFAN1 人体动作学出通用的跟踪与跌倒恢复先验;第二阶段通过「动作条件化的地形一瞥」把高程图中与当前动作真正相关的区域稀疏注入意图融合模块,并用地形感知的跟踪松弛允许必要偏离、同时保住参考动作的意图。整套流程不需要任何「动作—地形」配对数据,任务完成率从 40.02% 提升到 87.81%(最难的 L9 档从 35.31% 提升到 83.33%)。在 29 自由度 Unitree G1 上零样本部署,可跨越 37 cm 高障碍箱、在楼梯上慢跑与冲刺、完成侧手翻并自主起身,同时支持遥操作与动态动作跟踪。Hongyi Li, Li Peizhuo, Yucheng Tao · 652次阅读 · 2026年9月8日人形机器人运动追踪2026年9月8日
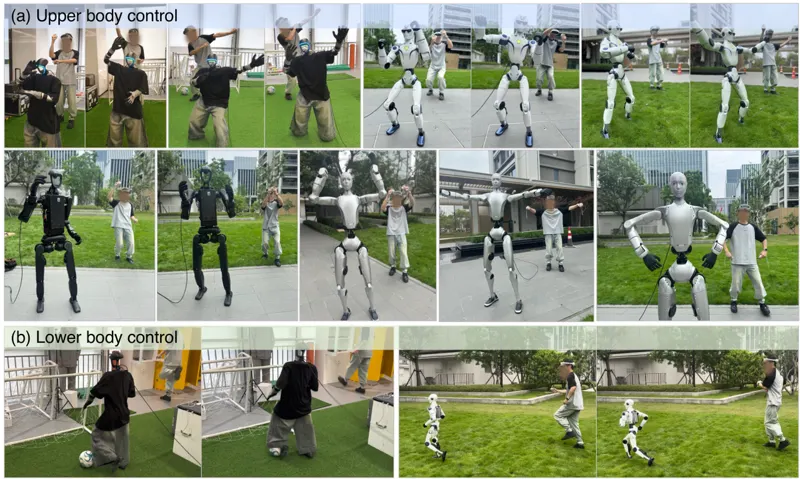
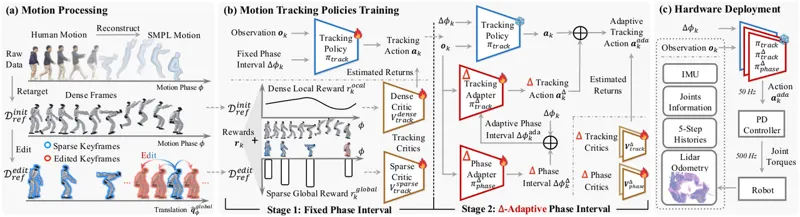
AdaMimic:单条参考动作的可适配人形控制AdaMimic 把单条参考动作稀疏成关键帧并轻量编辑,先训跟踪策略,再冻结策略学相位与跟踪适配器,实现时间扭曲式可适配人形控制,已部署 Unitree G1。Huang, Tao, Wang, Huayi, Ren, Junli · 796次阅读 · 2025年10月16日人形机器人运动追踪2025年10月16日
通过运动生成和运动跟踪学习全身人形运动全身人形运动具有挑战性,因为高维控制、形态不稳定性以及需要使用机载感知对各种地形实时适应。直接将强化学习与奖励塑造应用于人形运动通常导致下半身主导行为,而基于模仿的方法在适应未见地形方面存在困难。本文提出通过运动生成和运动跟踪学习全身运动。Zewei Zhang, Kehan Wen, Michael Xu · 408次阅读 · 2026年4月19日人形机器人全身运动2026年4月19日
人形机器人通用运动跟踪的关键因素:一项实证研究本文通过系统性实证研究揭示人形机器人通用运动跟踪中的关键因素,分析影响全身运动跟踪性能的设计选择。Fabio Amadio, Enrico Mingo Hoffman · 371次阅读 · 2026年7月22日人形机器人运动追踪2026年7月22日