Meshy 7:把「生成之后」接完的 3D 资产平台——拓扑、PBR、绑定、打印可行性与 MCP 一条链
Meshy 的主打是 Meshy 7(2026)的「true-to-reference」——生成结果与输入参考图的对齐度,官方称单图转 3D 一分钟内。它真正的差异点不在生成,而在把生成之后的工程约束接完:Smart Topology 约 10 秒给可控面数的干净拓扑、一键 PBR 全套(albedo/normal/metallic/roughness,HD 4K)不需搭 shader、人形与四足自动绑定配 600+ 动作预设、打印侧生成即 watertight 且导出前自动修复,导出 GLB/FBX/OBJ/STL/USDZ/3MF 直连 OrcaSlicer 与 Bambu Studio。给 agent 的入口也齐:REST API 覆盖每项生成能力、MCP server 可接进 Claude/Cursor、CLI 一条命令出成品。规模口径 100M+ 模型 / 12M+ 用户,免费档 100 credits/月。边界:无公开量化基准(质量星级是自评)、credits 单价与档位关系未公开、「一分钟内」不含后处理。
<1min官方宣称:单图 → 3D 模型厂商宣称 · 2026
Meshy 7:把「生成之后」接完的 3D 资产平台——拓扑、PBR、绑定、打印可行性与 MCP 一条链Tripo:把「一张图到能进引擎的资产」压成十秒级工序
VAST 的 Tripo 是商用文/图生 3D 服务里工程化最完整的一条:输出带 UV 与 PBR 材质的网格、支持四边面重拓扑、提供 API 与 Blender/Unity 插件,直接对进游戏与电商资产流水线。它的短板同样明确——单体物件强、复杂装配与精确尺寸弱,宣称的十秒级耗时是厂商口径,没有复测。
<10s官方宣称:单图 → 可用网格厂商宣称 · 2025-06
Tripo:把「一张图到能进引擎的资产」压成十秒级工序Hunyuan3D 2.1:权重开放的 3D 生成基线,自托管路线的默认起点
腾讯把形状与纹理两阶段都放出了权重,并给出 PBR 材质输出,这让「3D 生成」第一次有了一个可以在自己机器上跑、可以微调、可以塞进内部管线的参照实现。它的价值不在跑分领先,而在可复现:任何关于 3D 生成能力的判断,都可以拿它当基线去比。
Hunyuan3D 2.1:权重开放的 3D 生成基线,自托管路线的默认起点FLUX:把图像生成从「出图」推进到「可控编辑 + 开放权重」的那条主线
Black Forest Labs 的 FLUX 家族用整流流(rectified flow)Transformer 做图像生成,并放出 Apache-2.0 的 dev 档权重,是开源侧最重要的图像基线;Kontext 一档把「按指令改这张图的局部而不动其余」做成了可用能力。采集库里另有 FLUX 3 的发布记录,厂商把它定位成统一图像/视频/音频的世界模型,这一主张记为待核验。
Apache-2.0开放权重档位(dev)厂商宣称 · 2024-08
产品Black Forest Labs官网Repo FLUX:把图像生成从「出图」推进到「可控编辑 + 开放权重」的那条主线Scenario:为游戏美术做「风格一致的批量资产」,而不是做单张好看的图
Scenario 把图像生成包装成游戏工作室的资产产线:用自有美术数据训练风格化生成器,批量出图标、道具、角色与场景件,并通过 MCP/插件把生成能力接进 Blender 等工具。它的价值主张是「一致性」与「批量」,这两件事恰恰是通用文生图模型最弱的地方。
Scenario:为游戏美术做「风格一致的批量资产」,而不是做单张好看的图TRELLIS:用稀疏结构 latent 统一 3D 资产表示的研究基线
微软研究院的 TRELLIS 提出一种稀疏结构化 latent(SLAT),让同一个生成结果可以解码成辐射场、3D 高斯或网格三种表示,并把「先生成稀疏体素结构、再在活跃体素上生成特征」拆成两段。它是理解当代 3D 生成技术路线的关键论文级资产,不是拿来交付产品的工具。
TRELLIS:用稀疏结构 latent 统一 3D 资产表示的研究基线MCP for Blender:32 个工具把 Blender 变成 LLM 可直接驱动的 3D 工作台
原名 blender-mcp,第三方社区插件(README 首屏即声明非 Blender 官方出品),MIT,Python,同类 3D MCP 里星标最高的一条。PyPI 包已改名 mcp-for-blender,但 uvx blender-mcp 依然能跑、老配置不用动。架构只有两个组件:Blender 进程内的插件起 socket server 真正执行命令(只有那里有 bpy、当前场景与 UI 线程),独立进程里的 MCP server 做协议翻译,中间是一套 JSON over TCP,默认 localhost:9876。源码里的 @mcp.tool() 共 32 个,分四层——感知(get_scene_info / get_object_info / get_viewport_screenshot 以 MCP Image 返回,构成改一步看一眼的闭环)、查资料(bpy_api_lookup / describe_node_type,让它查而不是猜 socket 顺序与枚举名)、执行(execute_blender_code 兜底、set_texture、export_scene 出 GLB/FBX)、取与生成资产(Poly Haven 语义检索 + 走 .blend 源文件 + 导入写署名属性、Poly Pizza 约 10600 低模可按真实尺寸落地且 CC-BY 自动写署名、Sketchfab、Hyper3D Rodin 文生/图生 3D、腾讯混元 3D 并区分国内 ai3d 与国际 hunyuan 端点)。安全上任意代码执行是设计而非漏洞:可选 safe mode(BLENDER_MCP_SAFE_MODE=1)执行前静态校验,拦文件读写/子进程/网络/常驻代码,建模渲染保存导入导出照常放行,被拦脚本连原因一起返回给模型让它改写重试。内容遥测默认关闭,另有只能关不能开的 disable_telemetry 工具。29.2k★。本地未跑通 Blender 与该插件的组合,记为待复现。
29kGitHub Star 数
MCP for Blender:32 个工具把 Blender 变成 LLM 可直接驱动的 3D 工作台Text-to-CAD:给编码代理装 CAD 超能力的开源插件与技能套件
text-to-cad 把参数化 CAD 变成代理的本地技能:自然语言或图片生成 STEP 模型并导出 STL/3MF/GLB,附 DFM 审查、工程图纸、URDF/SRDF/SDF 机器人描述与 3D 打印、钣金、CNC 对接;内核 build123d/OCP,形态是 12 个技能 + cadgen 引擎 + 本地 CAD Viewer。MIT,约 2.06 万星。
21kGitHub Star 数
Text-to-CAD:给编码代理装 CAD 超能力的开源插件与技能套件img2threejs:把参考图重建为纯代码Three.js模型
给一张参考图,在编码代理内把物体重建为纯代码Three.js模型;八段流水线与确定性门禁保证保真,交付可diff的TypeScript工厂。
15kGitHub Star 数
img2threejs:把参考图重建为纯代码Three.js模型Modly:在自己 GPU 上把一张图变成 3D 网格的开源桌面应用
Modly 是 Lightning Pixel 开源的图生 3D 网格桌面应用(Windows / Linux / Apple Silicon macOS,v0.4.3,MIT 加署名条款),用你自己 GPU 上的开源模型把一张照片变成可用网格,推理全程不出机器。架构是 Electron 壳托管绑定 127.0.0.1:8765 的 Python FastAPI 后端;默认模型 TripoSR(约 2.4GB),Hunyuan3D 2 Mini、TripoSG、Trellis2 GGUF 等以「GitHub 仓库 + manifest.json」的扩展形式安装,manifest 里声明多源权重 model_sources、共享权重 weight_groups,以及带 size_gb / vram_gb 的可分别安装量化档 weight_variants。生成流程用节点图工作流表达(Image → Generate Mesh → Add to Scene),场景走 modly.scene-manifest.v1 契约,导出支持 glb/stl/obj/ply,并为 OrcaSlicer 单开一条带毫米缩放的 stl/obj 打印路径。对外还给了三条 agent 通路:stdlib-only 的 JSON-first CLI(仓库自带 SKILL.md)、暴露 9 个 modly_* 工具的 MCP server、以及可跑本地 llama.cpp GGUF 池或外部模型端点的应用内工具调用 agent。AMD ROCm 自动检测、Apple Silicon 内存预算串行工作流与 Jetson headless 运行都附有实测数据的文档。
8.1kGitHub Star 数
Modly:在自己 GPU 上把一张图变成 3D 网格的开源桌面应用image-blaster:一张图生成可碰撞的 3D 世界
Claude Code 上的 image-to-world 技能集:把单张图拆成带碰撞网格与真实尺度的可探索泼溅环境、可交互的物体网格和音效,五分钟内出一版。
5.1kGitHub Star 数
image-blaster:一张图生成可碰撞的 3D 世界lidar_localization_ros2:ROS 2 先验地图 3D 激光定位,冷启动自己找位姿
给一张点云地图和一路 LiDAR,就把机器人位姿发布在地图系:NDT/GICP 多后端、IMU 预积分与连续时间去畸变、Nav2 集成;冷启动用分支定界全局搜索初始位姿,跟踪丢失后由带安全闸的监督器重新播种,公开数据集基准全部写进文档。
580GitHub Star 数
lidar_localization_ros2:ROS 2 先验地图 3D 激光定位,冷启动自己找位姿image-to-3d-pipeline:多模型图生3D的公平评测与浏览器探索流水线
同一组 AI 渲染图喂给 TRELLIS V1/V2 与 TripoSR,用写死的 Blender EEVEE 巡检轨道加 0–2 五轴评分卡逐个打分,胜出网格进 Three.js 浏览器探索器。Apache-2.0,仓库自带 1.5 MB 成品 GLB。
258GitHub Star 数
image-to-3d-pipeline:多模型图生3D的公平评测与浏览器探索流水线Genesis World:面向物理 AI 的统一多物理仿真平台
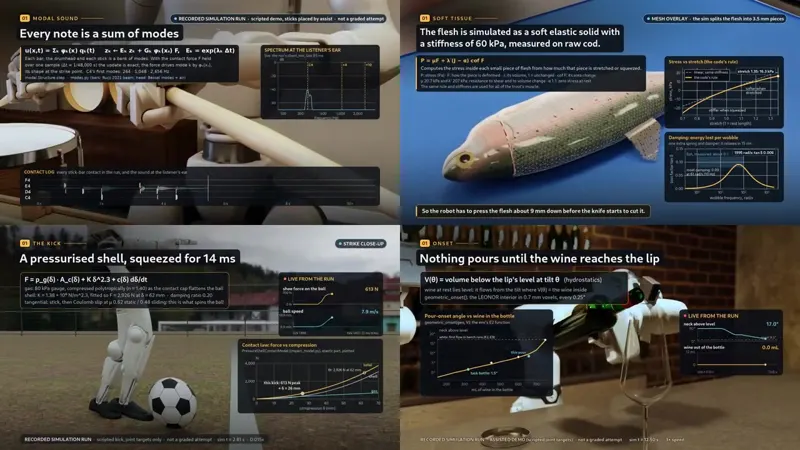
Genesis AI 开源的物理 AI 仿真平台:一套 Pythonic API 之下是多物理引擎(刚体、FEM、MPM、PBD、SPH、Stable Fluid、IPC)、Nyx 路径追踪渲染器,以及跨平台 Python-to-GPU 编译器 Quadrants。它的定位是机器人基础模型的评测引擎而不是数据工厂——单卡 3 万并行环境跑出 43M FPS;在零样本 real-to-sim 协议下,仿真与真实的评测一致性皮尔逊相关 0.8996、平均最大排序违背 0.0166。Apache 2.0,29.9k star。
30kGitHub Star 数
Genesis World:面向物理 AI 的统一多物理仿真平台