BRACE:面向力觉与地形感知的人形机器人全身参考自适应运动跟踪
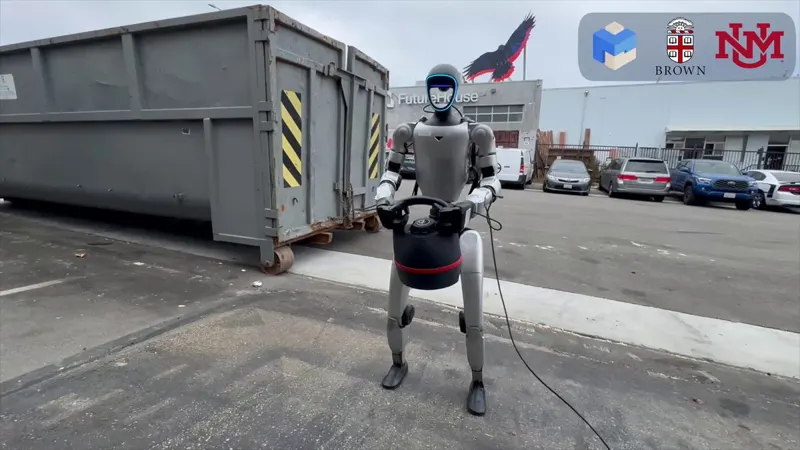
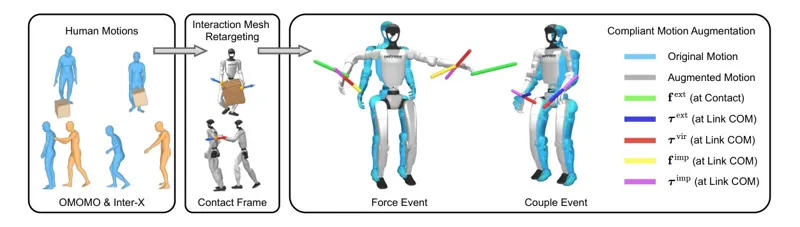
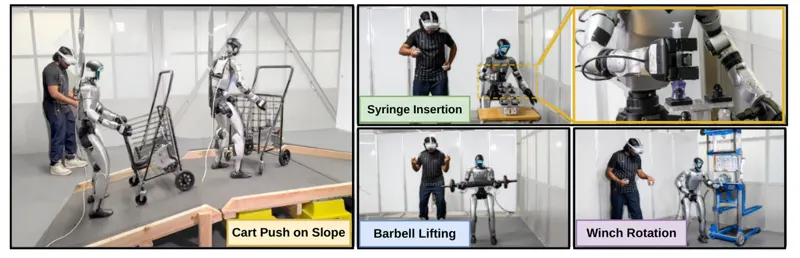
全身运动跟踪已经成为操作员驱动人形机器人的标准接口,但它消费的参考轨迹都是在平地上、空手状态下录制的:跟踪器既不知道机器人要与物体交换多大的力,也不知道自己站在什么地面上。已有控制器只解决其中一侧——具备力控能力的策略只给末端执行器一个力指令而不规定全身姿态,地形自适应跟踪器则把负载当成需要抑制的扰动,而不是需要主动施加的力旋量。BRACE 选择改写参考本身:地形贴合把落脚点与根部抬到局部地表,力旋量变换则解算出产生指定手力所需的手部位移,以及它连带引起的质心与压力中心偏移,并受教师专属的手臂力矩预算约束。施加与抵抗两个特权教师分别训练,再由 DAgger 蒸馏进同一个流匹配学生,学生只依赖本体感知,不需要高度图也不需要实测力旋量。在 Unitree G1 的仿真与真机实验中,BRACE 能在斜坡上跟踪平地参考的同时施力或抗力,全局跟踪误差平均降低 40%,成功率平均提升 18.25 个百分点。
Sudarshan Harithas, Chen Yu, Juan Borbon · 38次阅读 · 2026年10月5日
人形机器人全身控制力控2026年10月5日